Универсална съвместимост и многофункционалност
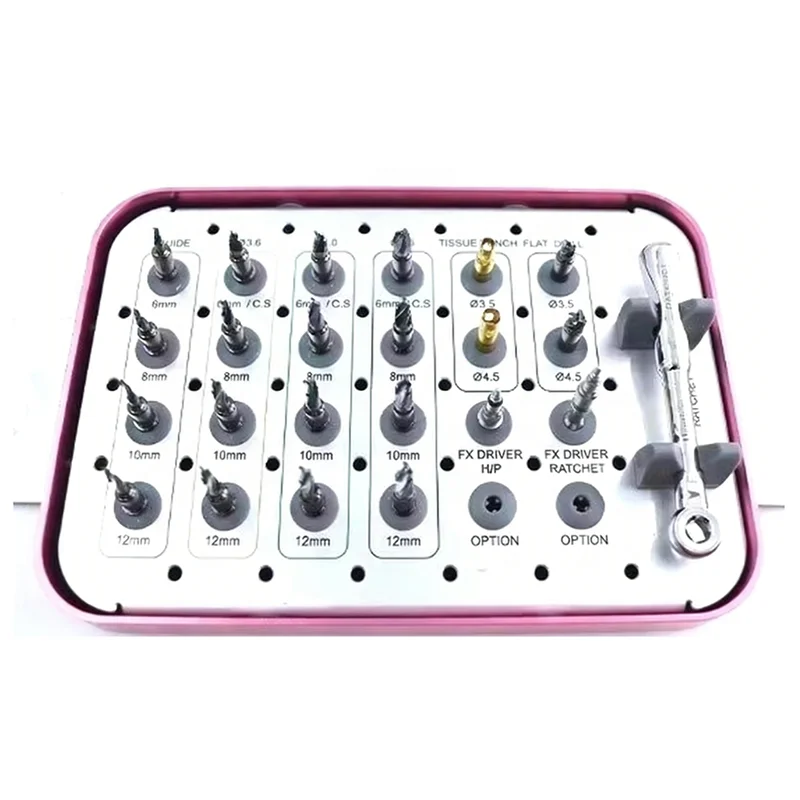
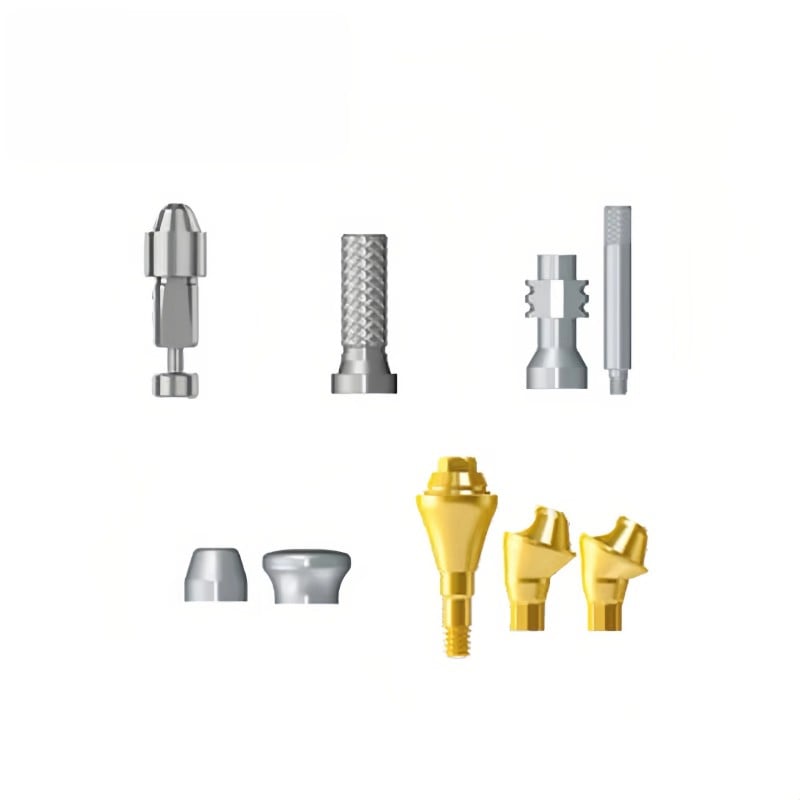
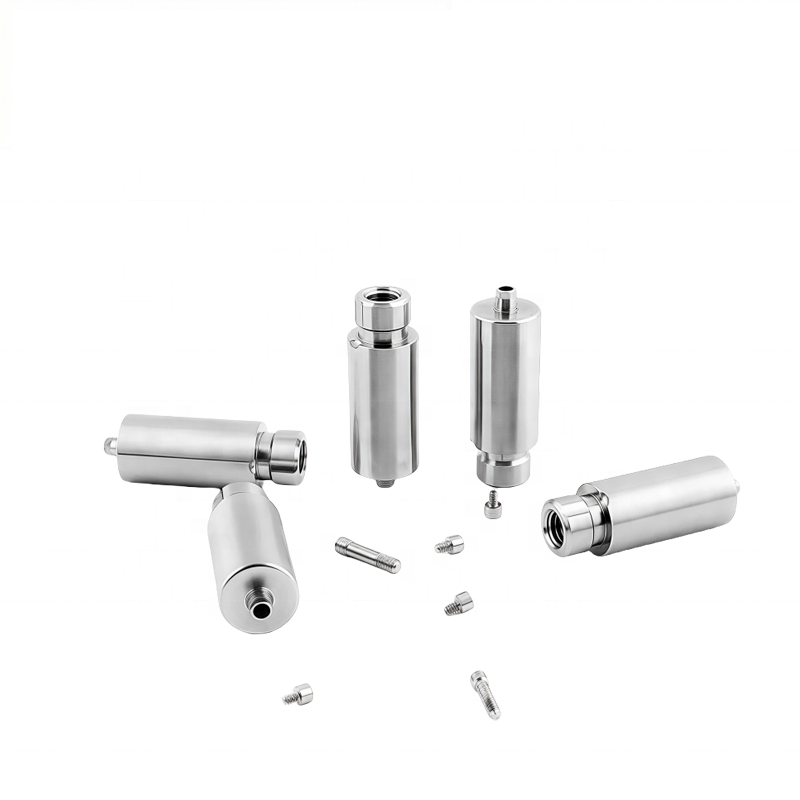
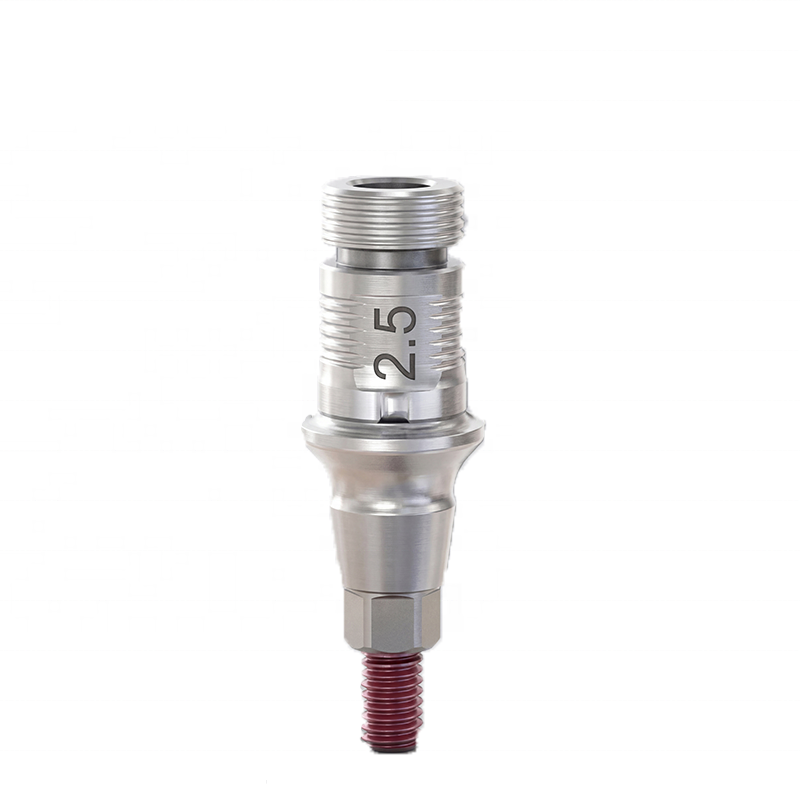
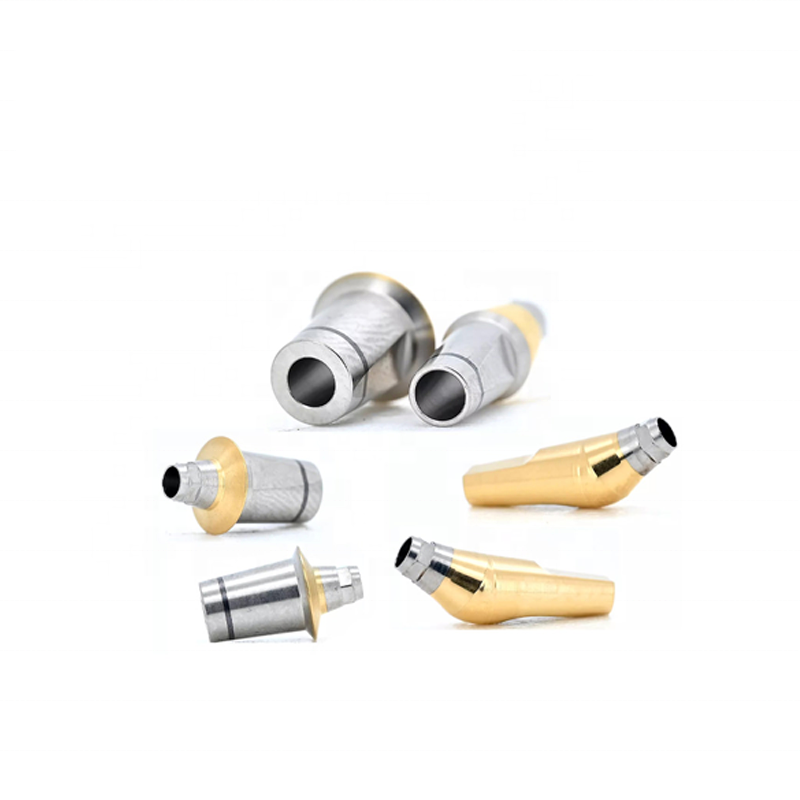
Съвременните имплантационни драйвери разполагат с универсални конекторни конструкции, които поддържат множество имплантационни системи и осигуряват изключителна гъвкавост, улесняваща клиничните операции и управлението на запасите. Тази крос-платформена съвместимост отстранява необходимостта от поддържане на обширни колекции от маркови драйвери, намалява капиталистичните инвестиции и опростява организирането и избора на инструменти по време на процедури. Стандартизираните конекторни протоколи, приети от водещите имплантационни драйвери, гарантират сигурно съединяване с различни имплантационни платформи и предотвратяват изплъзване при свързване, което би могло да повреди елементите на импланта или да компрометира точността на позиционирането му. Хирурзите печелят от гъвкавостта да избират имплантационни системи въз основа на клиничните изисквания, а не на наличността на инструменти, като по този начин разширяват възможностите за лечение, без съответно увеличение на разходите за оборудване. Гъвкавостта на съвременните имплантационни драйвери се проявява и в съвместимостта им както с ръчни храпови механизми, така и с моторизирани хирургически двигатели, което позволява безпроблемни преходи между различни техники за позициониране в рамките на една и съща процедура. Тази адаптивност се оказва особено ценна, когато първоначалното моторизирано вкарване изисква окончателни ръчни корекции за оптимално позициониране. Универсалният дизайн, въплътен в напредналите имплантационни драйвери, отразява еволюиращите хирургични стандарти, които поставят на първо място ефективността на процедурите и клиничните резултати, а не зависимостта от проприетарни системи, което в крайна сметка благоприятства както практикуващите специалисти, така и пациентите чрез подобряване на достъпа до подходящи решения за лечение.
 EN