Ծայրահեղ Թոքի Կառավարման Տեխնոլոգիա
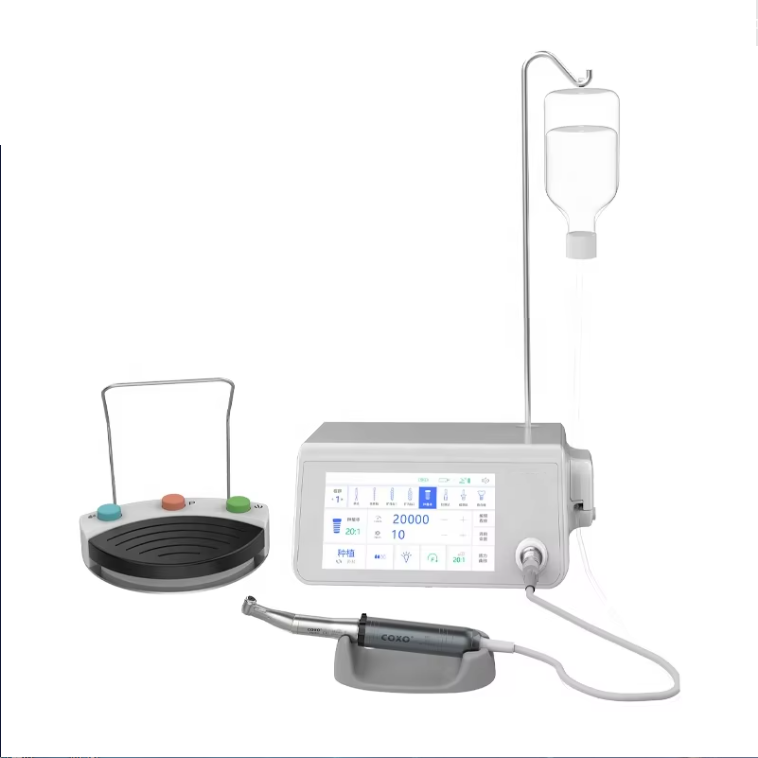
Իմպլանտային շարժիչային համակարգը ներառում է բարդ մեխանիկական մոմենտի վերահսկման տեխնոլոգիա, որը ներկայացնում է ժամանակակից իմպլանտային ստոմատոլոգիայում հիմնարար առավելություն: Այս հատկանիշը շարունակաբար վերահսկում է մուտքագրման մեխանիկական մոմենտը իրական ժամանակում և տրամադրում է անմիջական հաղորդագրություն՝ տեսանելի և լսելի ցուցանիշների միջոցով, երբ մոտենում ենք կրիտիկական սահմաններին: Մեխանիկական մոմենտի ավտոմատ սահմանափակումը կանխում է ավելցուկային սեղմումը, որը կարող է վնասել առաջնային կայունությունը կամ ոսկրային կառուցվածքները: Բժիշկները կարող են նախնական սահմանել առավելագույն մեխանիկական մոմենտի արժեքներ՝ յուրաքանչյուր կլինիկական իրավիճակին համապատասխան, իսկ համակարգը ավտոմատ կանգնում է կամ հակառակ ուղղությամբ է աշխատում, երբ սահմանները հասնում են: Այս ինտելեկտուալ վերահսկման մեխանիզմը հատկապես արժեքավոր է այն դեպքերում, երբ աշխատում ենք վնասված ոսկրային որակի դեպքում, որտեղ ձեռքով ուժի կիրառումը վտանգում է ոսկրի թափանցումը կամ կոտրվածքը: Մեխանիկական մոմենտի ճշգրիտ չափումը հնարավորություն է տալիս ճշգրիտ գնահատել առաջնային կայունությունը, ինչը օգնում է բժիշկներին հիմնված ապացույցների վրա որոշումներ կայացնել անմիջապես բեռնվելու պրոտոկոլների վերաբերյալ: Մի քանի մեխանիկական մոմենտի ծրագրեր հարմարվում են տարբեր իմպլանտների դիզայնի և վիրաբուժական տեխնիկաների պահանջներին՝ սկսած ավտոմատ ստացվող իմպլանտներից, որոնք պահանջում են բարձր սկզբնական մեխանիկական մոմենտ, մինչև ոսկրային սեղմման պրոտոկոլներ, որոնք պահանջում են աստիճանաբար ավելացվող ուժի կիրառում: Այս տեխնոլոգիական բարդությունը վերափոխում է իմպլանտների տեղադրումը՝ վերածելով այն տեխնիկայի վրա հիմնված մի գործընթացից կանխատեսելի և կրկնվող գործընթացի, որը նվազեցնում է օպերատորի փոփոխականությունը և բարելավում արդյունքների համասեռությունը տարբեր կլինիկական իրավիճակներում:
 EN